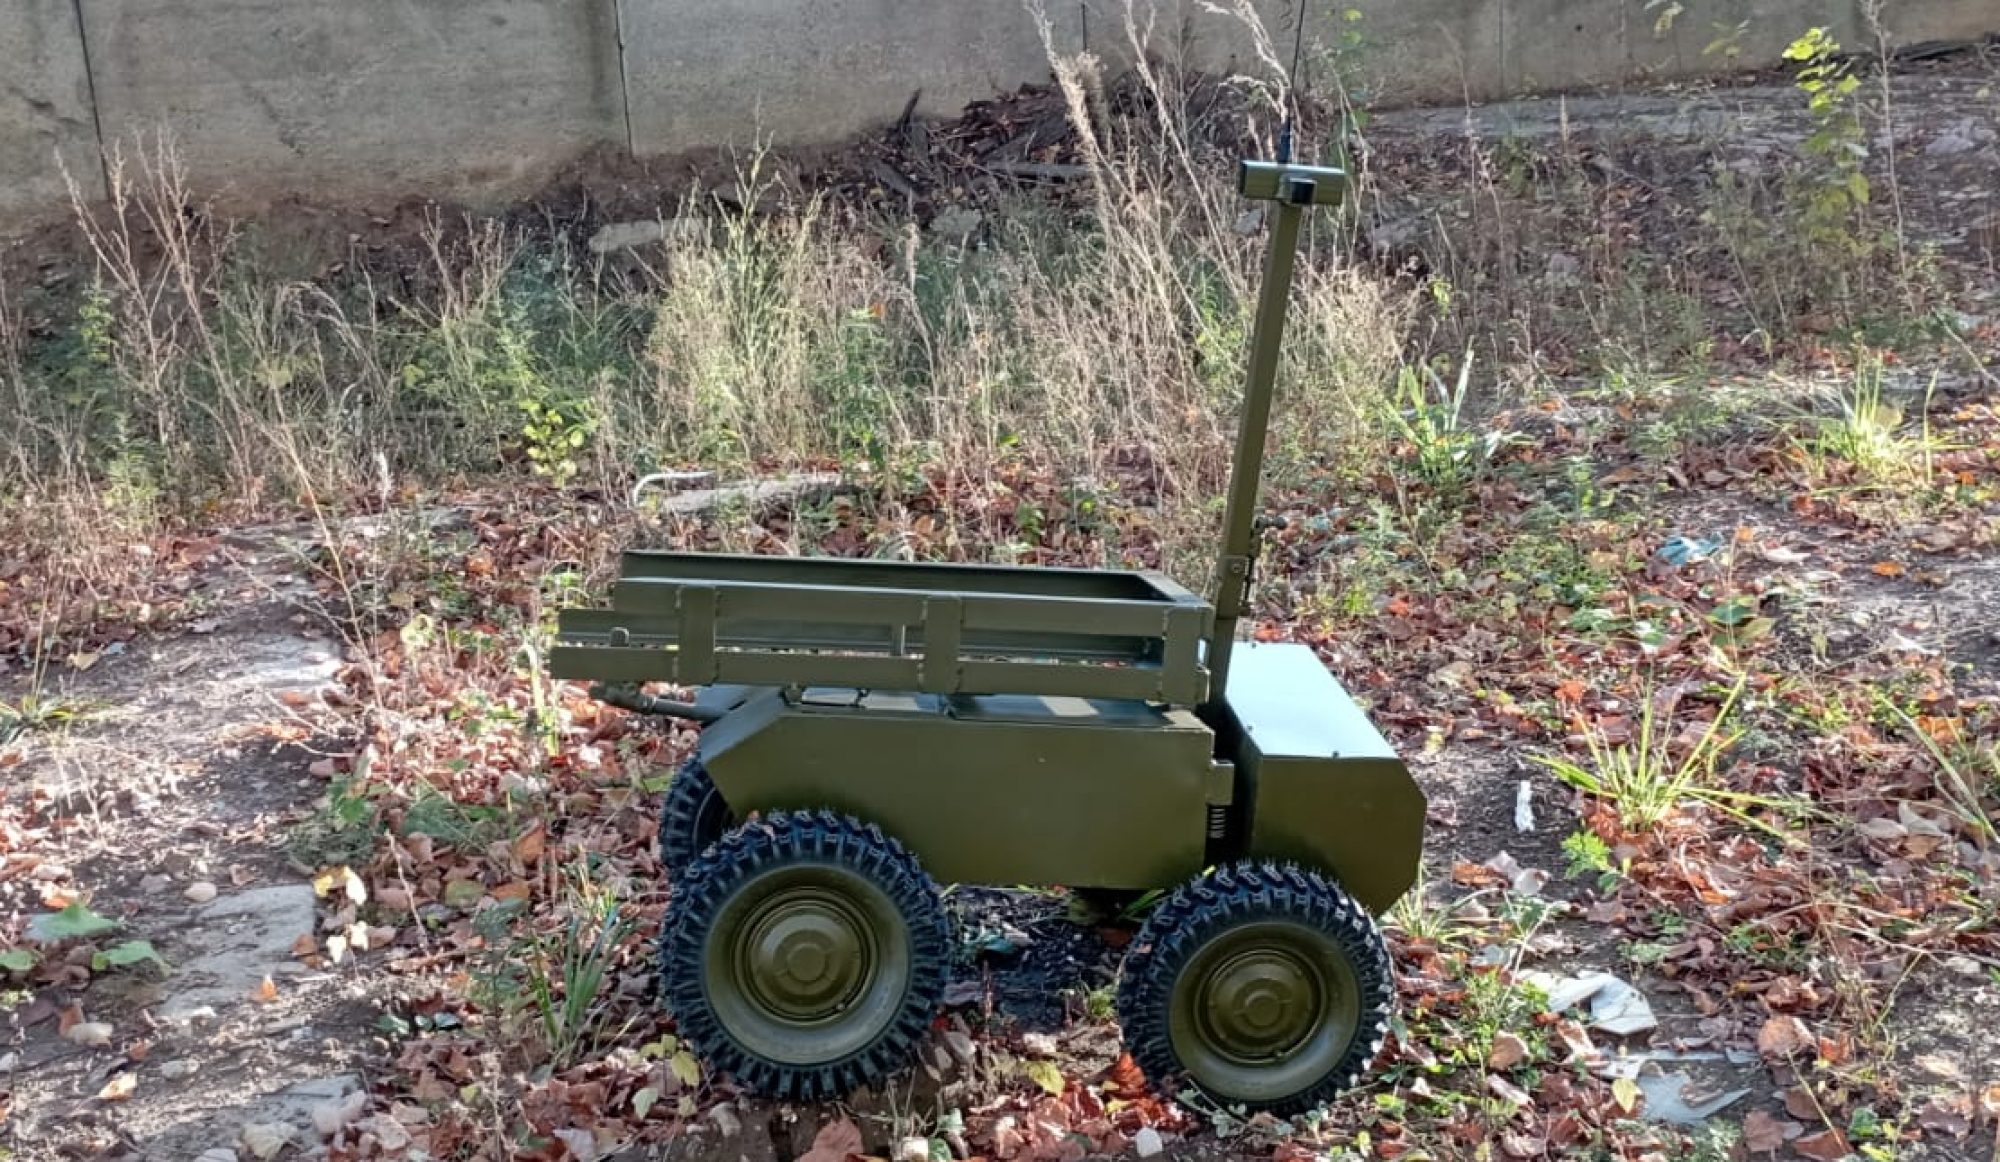
Пункт раз — покупаем на барахолке BLDC драйверы с великолепными отзывами.
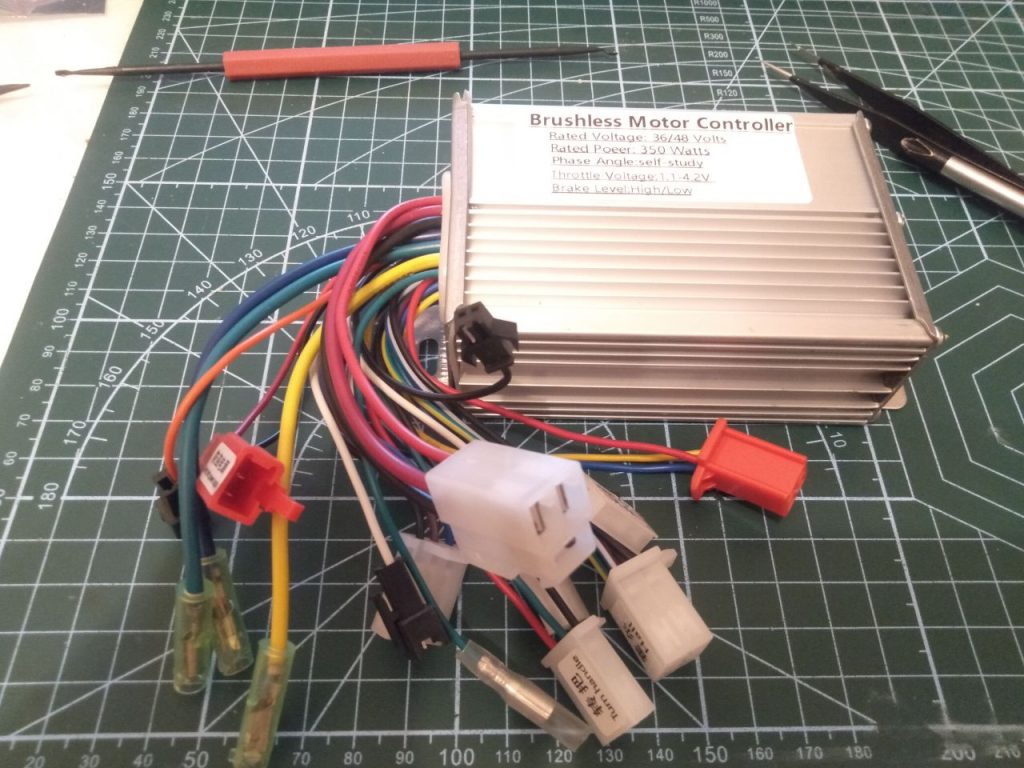
Пункт два — понимаем, что управление реверсом отсутствует, тормоза — просто нейтраль, лезем искать на плате, что там нераспаяно.
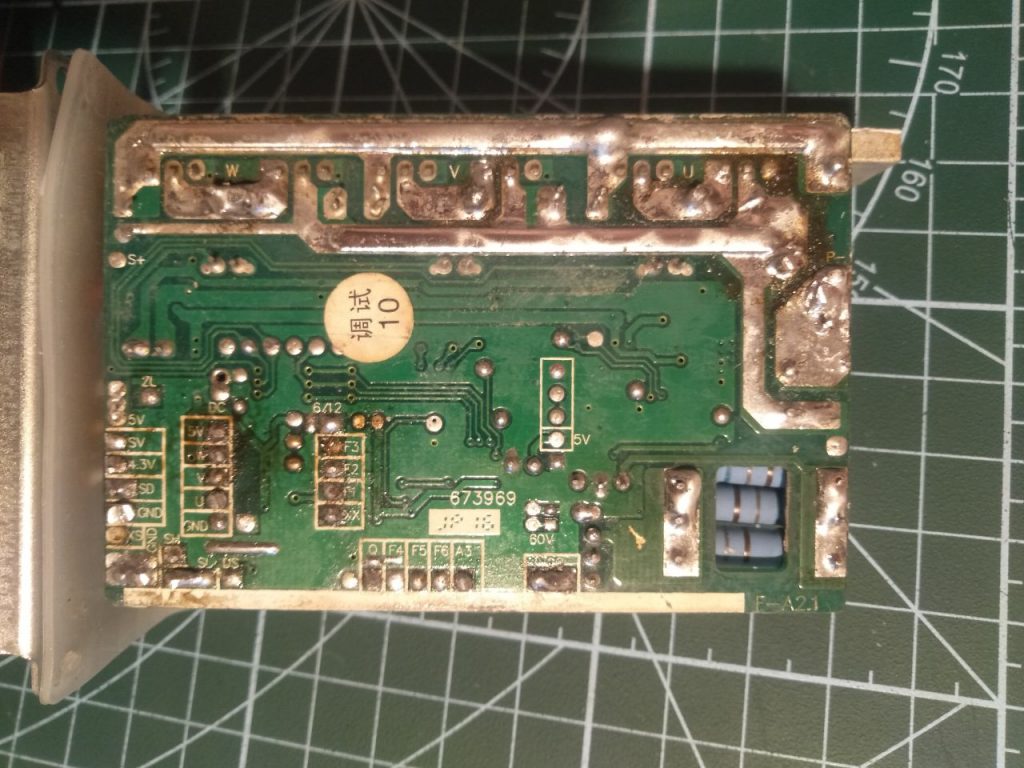
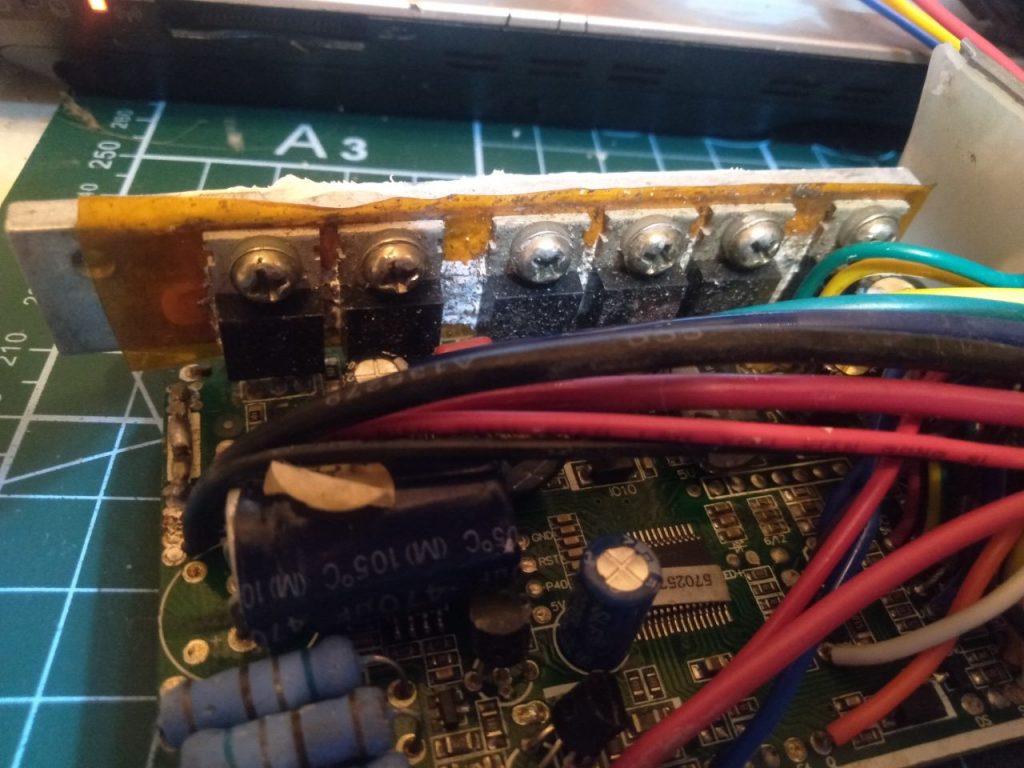
Пункт три! Диву даемся от такой всратости, ощущение, что драйвер делали пакистанцы с известных ютуб-каналов. Но мы не пальцем деланы. Победа будет за нами!
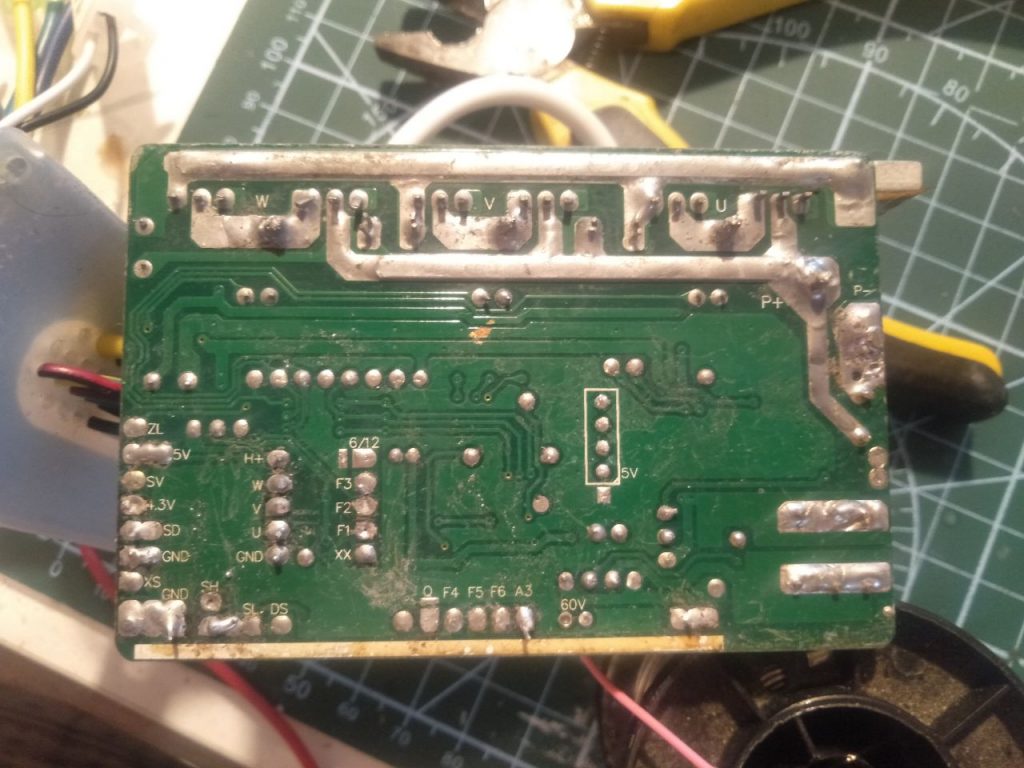
Ниже плата второго купленного драйвера. Как видим, не смотря на одинаковую упаковку и корпус, внутри есть существенные различия. И эта плата также была загажена грязью сборки.
Перепаиваем проводку драйверов и дополняем нераспаянные компоненты, готовим стенд к работе.
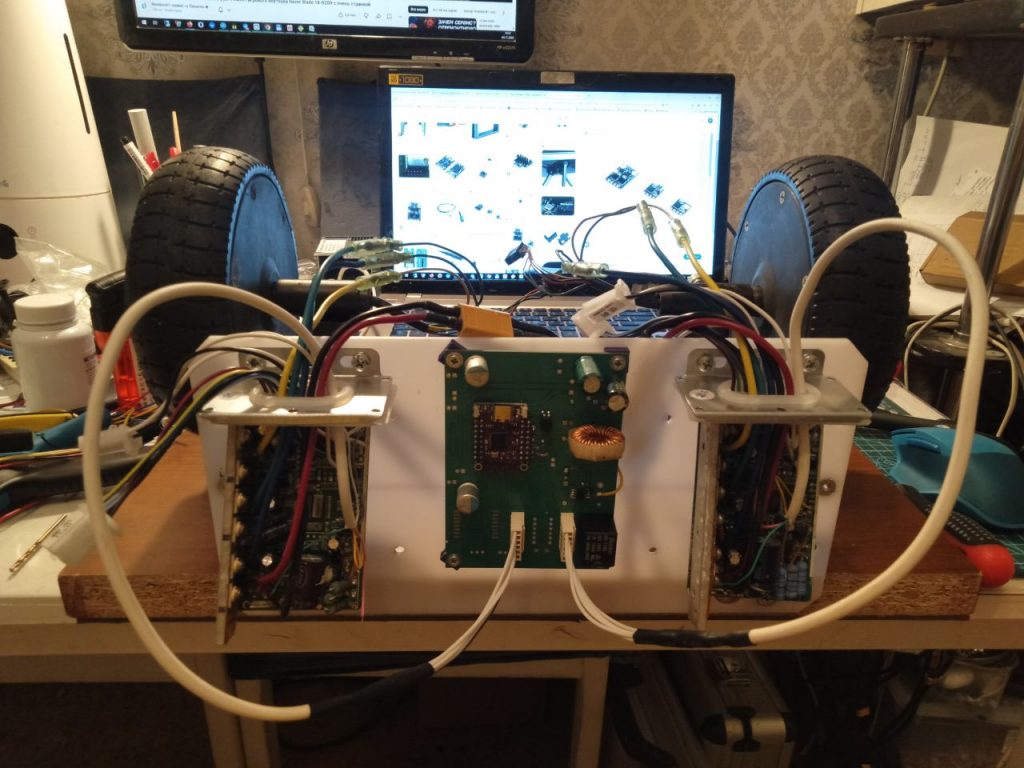
6-пиновых разъемов под рукой не оказалось, начнем без датчиков холла.
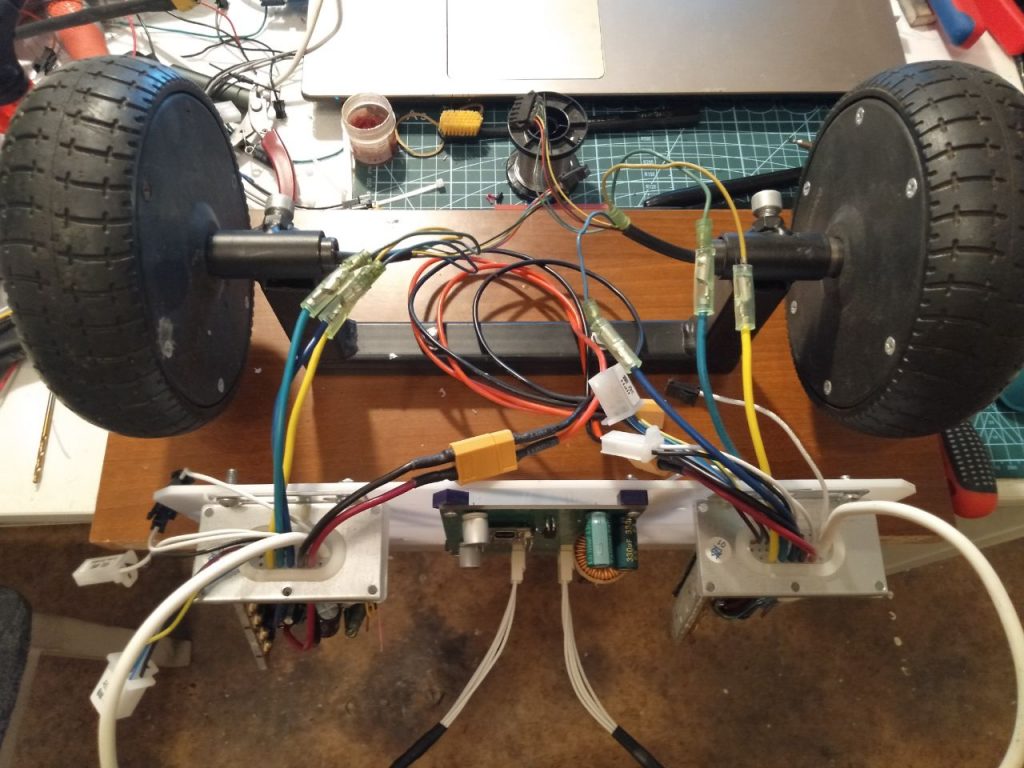
Работа завершена. Имеем:
- блокирование и активация работы силовых драйверов по команде с контроллера управления;
- плавное регулирование скорости;
- вращение вперед и назад (изначально не было);
- торможение (было только переключение в нейтраль);
- обесточивание силовых драйверов при потере связи.